NASA рассказало о команде Dexterous Robotics Team в Космическом центре имени Джонсона. Ее задача не заменить астронавтов роботами, а дать экипажам более надежных помощников для работы в опасной среде, где человеку трудно или рискованно выполнять все операции вручную.
Команда занимается роботами, которые могут выполнять действия, похожие на ручную работу человека: открывать люки, переносить грузы, обслуживать оборудование, взаимодействовать с макетами модулей и будущих лунных жилищ. Руководитель направления Шон Азими объясняет, что такие системы должны сделать исследование Луны и Марса безопаснее и устойчивее, а людей освободить для задач, где особенно важны опыт и принятие решений.
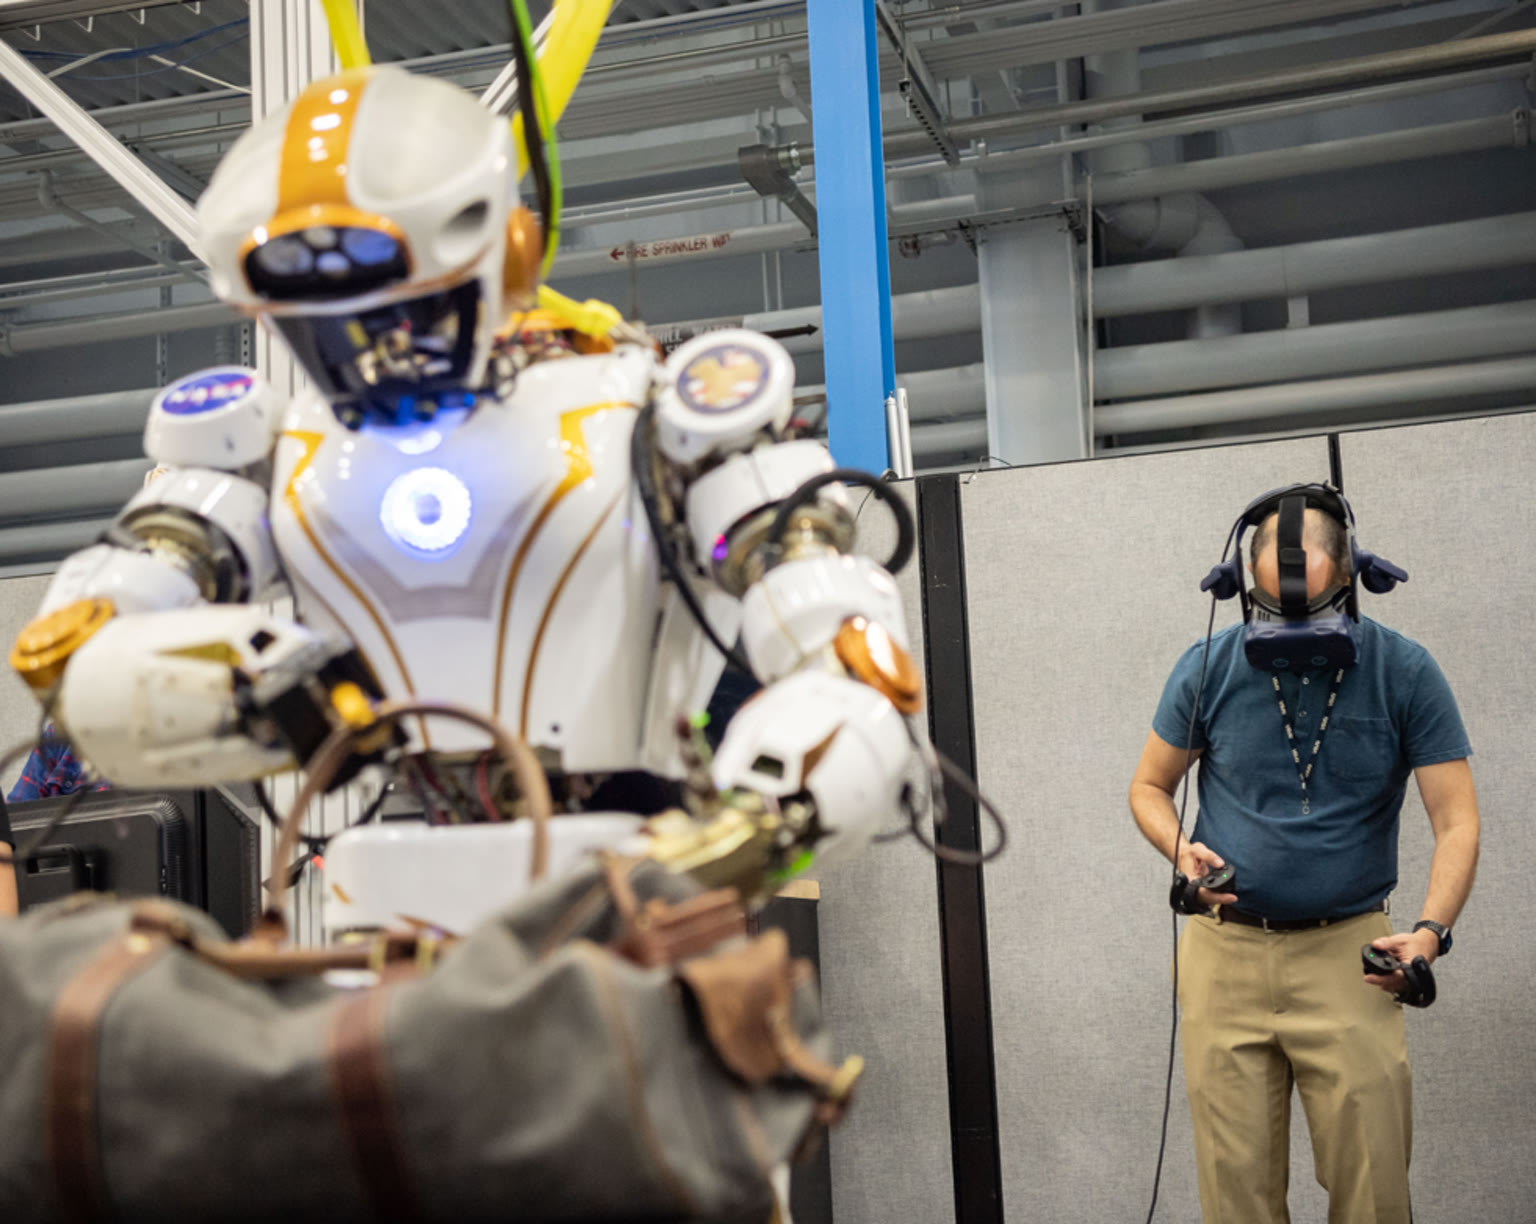
В работе команды используется наследие двух заметных проектов NASA. Robonaut 2 семь лет участвовал в демонстрациях робототехники на Международной космической станции, а Valkyrie стал первым двуногим гуманоидным роботом агентства. Инженеры, работавшие с этими платформами, теперь развивают аппаратные узлы, мехатронику, программное обеспечение, симуляции и методы управления для новых прикладных задач.
Один из ключевых инструментов группы называется iMETRO, Integrated Mobile Evaluation Testbed for Robotics Operations. Это испытательная среда в центре Джонсона с открытым программным обеспечением, симуляторами, макетами космических аппаратов и жилых модулей, набором роботов и площадкой с искусственным рельефом. Она нужна, чтобы проверять как целые роботы, так и отдельные камеры, манипуляторы, алгоритмы восприятия и элементы управления.
Практический пример уже показала компания PickNik. На iMETRO ее программное обеспечение помогло роботизированной руке распознать люк космического аппарата, повернуть защелку, взяться за ручку, открыть дверь и перенести грузовые сумки. В другом тесте стажер NASA проверял систему, где коммерческая роботизированная рука и камера могли осматривать и обслуживать морозильное оборудование, похожее на используемое на станции.
Ближайший фокус таких работ связан с устойчивым присутствием человека на поверхности Луны, но NASA прямо связывает их и с будущими марсианскими миссиями. Для базы, ровера или модуля важно заранее понимать, как робот видит окружающий мир, какие ручки, люки и панели он сможет надежно использовать и какие элементы среды лучше проектировать с учетом совместной работы человека и машины.